\[\newcommand{\N}{\mathbb N}
\newcommand{\Z}{\mathbb Z}
\newcommand{\Q}{\mathbb Q}
\newcommand{\R}{\mathbb R}
\newcommand{\C}{\mathbb C}
\newcommand{\ba}{\mathbf{a}}
\newcommand{\bb}{\mathbf{b}}
\newcommand{\bc}{\mathbf{c}}
\newcommand{\bd}{\mathbf{d}}
\newcommand{\be}{\mathbf{e}}
\newcommand{\bff}{\mathbf{f}}
\newcommand{\bh}{\mathbf{h}}
\newcommand{\bi}{\mathbf{i}}
\newcommand{\bj}{\mathbf{j}}
\newcommand{\bk}{\mathbf{k}}
\newcommand{\bN}{\mathbf{N}}
\newcommand{\bn}{\mathbf{n}}
\newcommand{\bo}{\mathbf{0}}
\newcommand{\bp}{\mathbf{p}}
\newcommand{\bq}{\mathbf{q}}
\newcommand{\br}{\mathbf{r}}
\newcommand{\bs}{\mathbf{s}}
\newcommand{\bT}{\mathbf{T}}
\newcommand{\bu}{\mathbf{u}}
\newcommand{\bv}{\mathbf{v}}
\newcommand{\bw}{\mathbf{w}}
\newcommand{\bx}{\mathbf{x}}
\newcommand{\by}{\mathbf{y}}
\newcommand{\bz}{\mathbf{z}}
\newcommand{\bzero}{\mathbf{0}}
\newcommand{\nv}{\mathbf{0}}
\newcommand{\cA}{\mathcal{A}}
\newcommand{\cB}{\mathcal{B}}
\newcommand{\cC}{\mathcal{C}}
\newcommand{\cD}{\mathcal{D}}
\newcommand{\cE}{\mathcal{E}}
\newcommand{\cF}{\mathcal{F}}
\newcommand{\cG}{\mathcal{G}}
\newcommand{\cH}{\mathcal{H}}
\newcommand{\cI}{\mathcal{I}}
\newcommand{\cJ}{\mathcal{J}}
\newcommand{\cK}{\mathcal{K}}
\newcommand{\cL}{\mathcal{L}}
\newcommand{\cM}{\mathcal{M}}
\newcommand{\cN}{\mathcal{N}}
\newcommand{\cO}{\mathcal{O}}
\newcommand{\cP}{\mathcal{P}}
\newcommand{\cQ}{\mathcal{Q}}
\newcommand{\cR}{\mathcal{R}}
\newcommand{\cS}{\mathcal{S}}
\newcommand{\cT}{\mathcal{T}}
\newcommand{\cU}{\mathcal{U}}
\newcommand{\cV}{\mathcal{V}}
\newcommand{\cW}{\mathcal{W}}
\newcommand{\cX}{\mathcal{X}}
\newcommand{\cY}{\mathcal{Y}}
\newcommand{\cZ}{\mathcal{Z}}
\newcommand{\rA}{\mathrm{A}}
\newcommand{\rB}{\mathrm{B}}
\newcommand{\rC}{\mathrm{C}}
\newcommand{\rD}{\mathrm{D}}
\newcommand{\rE}{\mathrm{E}}
\newcommand{\rF}{\mathrm{F}}
\newcommand{\rG}{\mathrm{G}}
\newcommand{\rH}{\mathrm{H}}
\newcommand{\rI}{\mathrm{I}}
\newcommand{\rJ}{\mathrm{J}}
\newcommand{\rK}{\mathrm{K}}
\newcommand{\rL}{\mathrm{L}}
\newcommand{\rM}{\mathrm{M}}
\newcommand{\rN}{\mathrm{N}}
\newcommand{\rO}{\mathrm{O}}
\newcommand{\rP}{\mathrm{P}}
\newcommand{\rQ}{\mathrm{Q}}
\newcommand{\rR}{\mathrm{R}}
\newcommand{\rS}{\mathrm{S}}
\newcommand{\rT}{\mathrm{T}}
\newcommand{\rU}{\mathrm{U}}
\newcommand{\rV}{\mathrm{V}}
\newcommand{\rW}{\mathrm{W}}
\newcommand{\rX}{\mathrm{X}}
\newcommand{\rY}{\mathrm{Y}}
\newcommand{\rZ}{\mathrm{Z}}
\newcommand{\pv}{\overline}
\newcommand{\iu}{\mathrm{i}}
\newcommand{\ju}{\mathrm{j}}
\newcommand{\im}{\mathrm{i}}
\newcommand{\e}{\mathrm{e}}
\newcommand{\real}{\operatorname{Re}}
\newcommand{\imag}{\operatorname{Im}}
\newcommand{\Arg}{\operatorname{Arg}}
\newcommand{\Ln}{\operatorname{Ln}}
\DeclareMathOperator*{\res}{res}
\newcommand{\re}{\operatorname{Re}}
\newcommand{\im}{\operatorname{Im}}
\newcommand{\arsinh}{\operatorname{ar\,sinh}}
\newcommand{\arcosh}{\operatorname{ar\,cosh}}
\newcommand{\artanh}{\operatorname{ar\,tanh}}
\newcommand{\sgn}{\operatorname{sgn}}
\newcommand{\diag}{\operatorname{diag}}
\newcommand{\proj}{\operatorname{proj}}
\newcommand{\rref}{\operatorname{rref}}
\newcommand{\rank}{\operatorname{rank}}
\newcommand{\Span}{\operatorname{span}}
\newcommand{\vir}{\operatorname{span}}
\renewcommand{\dim}{\operatorname{dim}}
\newcommand{\alg}{\operatorname{alg}}
\newcommand{\geom}{\operatorname{geom}}
\newcommand{\id}{\operatorname{id}}
\newcommand{\norm}[1]{\lVert #1 \rVert}
\newcommand{\tp}[1]{#1^{\top}}
\renewcommand{\d}{\mathrm{d}}
\newcommand{\sij}[2]{\bigg/_{\mspace{-15mu}#1}^{\,#2}}
\newcommand{\abs}[1]{\lvert#1\rvert}
\newcommand{\pysty}[1]{\left[\begin{array}{@{}r@{}}#1\end{array}\right]}
\newcommand{\piste}{\cdot}
\newcommand{\qedhere}{}
\newcommand{\taumatrix}[1]{\left[\!\!#1\!\!\right]}
\newenvironment{augmatrix}[1]{\left[\begin{array}{#1}}{\end{array}\right]}
\newenvironment{vaugmatrix}[1]{\left|\begin{array}{#1}}{\end{array}\right|}
\newcommand{\trans}{\mathrm{T}}
\newcommand{\EUR}{\text{\unicode{0x20AC}}}
\newcommand{\SI}[3][]{#2\,\mathrm{#3}}
\newcommand{\si}[2][]{\mathrm{#2}}
\newcommand{\num}[2][]{#2}
\newcommand{\ang}[2][]{#2^{\circ}}
\newcommand{\meter}{m}
\newcommand{\metre}{\meter}
\newcommand{\kilo}{k}
\newcommand{\kilogram}{kg}
\newcommand{\gram}{g}
\newcommand{\squared}{^2}
\newcommand{\cubed}{^3}
\newcommand{\minute}{min}
\newcommand{\hour}{h}
\newcommand{\second}{s}
\newcommand{\degreeCelsius}{^{\circ}C}
\newcommand{\per}{/}
\newcommand{\centi}{c}
\newcommand{\milli}{m}
\newcommand{\deci}{d}
\newcommand{\percent}{\%}
\newcommand{\Var}{\operatorname{Var}}
\newcommand{\Cov}{\operatorname{Cov}}
\newcommand{\Corr}{\operatorname{Corr}}
\newcommand{\Tasd}{\operatorname{Tasd}}
\newcommand{\Ber}{\operatorname{Ber}}
\newcommand{\Bin}{\operatorname{Bin}}
\newcommand{\Geom}{\operatorname{Geom}}
\newcommand{\Poi}{\operatorname{Poi}}
\newcommand{\Hyperg}{\operatorname{Hyperg}}
\newcommand{\Tas}{\operatorname{Tas}}
\newcommand{\Exp}{\operatorname{Exp}}
\newcommand{\tdist}{\operatorname{t}}
\newcommand{\rd}{\mathrm{d}}
\newcommand{\oiint}{\unicode{x222F}}\]
Yksikkötangentit ja -normaalit
Säännöllisen parametrisoinnin yhtenä etuna on se, että käyrälle voidaan määrittää jokaiseen
pisteeseen yksikkötangenttivektori (unit tangent)
\[{\bf u}(t) =\frac{1}{\| \br'(t)\|}\br'(t),\]
jolle siis \(\|{\bf u}(t)\|=1\) kaikilla \(t\). Tätä voidaan käyttää apuna esimerkiksi kiihtyvyyden
tangentti- ja normaalikomponenttien määrittämiseen seuraavalla tavalla.
Tarkoituksena on siis kirjoittaa kiihtyvyys muodossa
\[{\bf a}={\bf a}_T + {\bf a}_N,\]
missä \({\bf a}_T\parallel {\bf u}\) ja \({\bf a}_N\perp {\bf u}\). Käytännössä \({\bf a}_T\) (tangential acceleration)
on kiihtyvyyden vektoriprojektio \({\bf a}_{\bf u}\) vektorin \({\bf u}\) määräämään suuntaan
(lisätietoja liitteessä Skalaari- ja vektoriprojektio), joten
\[{\bf a}_T={\bf a}_{\bf u}=({\bf a}\cdot {\bf u}){\bf u}=
\frac{{\bf a}(t)\cdot \br'(t)}{\| \br'(t)\|^2}\br'(t)\]
lasketaan ensin, ja sen avulla saadaan (normal acceleration)
\[{\bf a}_N={\bf a} - {\bf a}_T.\]
Esimerkki 2.4.1
Hiukkanen liikkuu pitkin Helix-käyrää (”kierrejousi”), jolla on parametrisointi
\[\br(t)=(\cos t,\sin t,t),\ t\in \R.\]
Käyrän voi piirtää esimerkiksi Maple-käskyllä
> plot3d([cos(t),sin(t),t], t=0..4*Pi, scaling=constrained,
color=red, thickness=3, axes=none)
jota voi tutkia tarkemmin kiertämällä.
Määritetään hiukkasen kiihtyvyyden tangentti- ja normaalikomponentit.
Nyt \(\br'(t)={\bf v}(t)=-\sin t\, \bi +\cos t\, \bj+\bk\) ja
\({\bf a}(t)=\br''(t)=-\cos t\, \bi -\sin t\, \bj\), joten
\[{\bf a}_T=\frac{{\bf a}\cdot {\bf v}}{\| {\bf v}\|^2}{\bf v}
=\frac{\sin t\cos t-\sin t\cos t}{\sin^2 t+\cos^2t+1}{\bf v}=\overline{0}.\]
Kiihtyvyys on siis pelkkää normaalikiihtyvyyttä, eli \({\bf a}_N={\bf a}\).
Tutkitaan vielä lopuksi tarkemmin yksikkötangenttivektoria \({\bf u}(t)\). Koska
\(\|{\bf u}(t)\|=1\), niin \({\bf u}(t)\cdot {\bf u}(t)=1\) kaikilla \(t\). Derivoimalla
tämä yhtälö puolittain parametrin \(t\) suhteen saadaan
\[\frac{d}{dt}({\bf u}(t)\cdot {\bf u}(t))=\frac{d}{dt} 1=0.\]
Tässä
\[\begin{split}\begin{array}{rcl}
\frac{d}{dt}({\bf u}(t)\cdot {\bf u}(t))&=&\frac{d}{dt}(u_1(t)^2+u_2(t)^2+u_3(t)^2)
\nonumber \\
&=&2u_1(t)u_1'(t)+2u_2(t)u_2'(t)+2u_3(t)u_3'(t) = 2{\bf u}(t)\cdot {\bf u}'(t),
\nonumber
\end{array}\end{split}\]
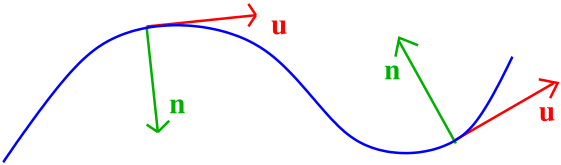
joten \({\bf u}'(t)\perp {\bf u}(t)\) kaikilla \(t\). Jos \({\bf u}'(t)\neq \overline{0}\),
niin voidaan määritellä
\[{\bf n}(t) =\frac{1}{\| {\bf u}'(t)\|}{\bf u}'(t),\]
joka on nimeltään käyrän päänormaali. (principal normal)
Lyhyellä laskulla voidaan osoittaa, että
\[\begin{split}\begin{cases}
{\bf a}_T = \| \br'(t)\|'{\bf u}(t) & \\
{\bf a}_N= \| \br'(t)\| \|{\bf u}'(t)\|{\bf n}(t), &\\
\end{cases}\end{split}\]
joten normaalikiihtyvyys on aina päänormaalin suuntainen. Kolmiulotteisessa tapauksessa
yksikkövektorit \({\bf u}(t)\)
ja \({\bf n}(t)\) määräävät sellaisen tason, jota käyrä hetkellisesti sivuaa parhaiten.
Käyrän kierevyys (torsion) eli erkaneminen ulos tästä tasosta tapahtuu suuntaan
\({\bf u}(t)\times {\bf n}(t)\),
joka on kohtisuorassa vektoreita \({\bf u}(t)\) ja \({\bf n}(t)\) vastaan. Se on myös
yksikkövektori ja nimeltään käyrän (binormal) sivunormaali. Näiden kolmen yksikkövektorin
avulla voidaan käyrän pisteeseen yleensä (Esimerkiksi suoran janan tapauksessa
vain yksikkötangenttivektori on 1-käsitteisellä tavalla määritelty.) liittää sen kulun
kanssa yhteensopiva suorakulmainen koordinaatisto. Tällöin esimerkiksi vektoreiden
\({\bf u}(t),\ {\bf n}(t)\) ja \({\bf u}(t)\times {\bf n}(t)\) derivaatat voidaan esittää
lineaarikombinaatioina näistä kolmesta alkuperäisestä vektorista. Tulokset tunnetaan
Frenet–Serret-kaavojen nimellä, mutta emme käsittele niitä tällä kurssilla sen tarkemmin.
Oheislukemista.
Huomautus 2.4.2
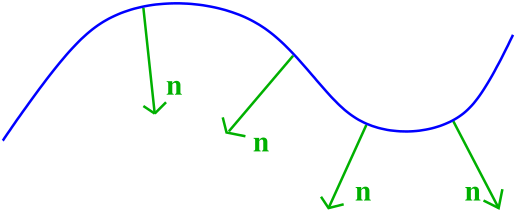
: Tasokäyrän käännepisteessä (jossa kaarteen suunta vaihtuu) tai sen
”suoralla osalla”on \(\mathbf{u}'(t)=\overline{0}\). Tällöin normaalin muodostaminen
ei onnistu yllä esitetyllä tavalla, mutta se voidaan tehdä säännöllisen parametrisoinnin
tapauksessa kiertämällä yksikkötangenttia
jokaisessa käyrän pisteessä 90\(^{\circ}\) (esimerkiksi) myötäpäivään. Näin saadaan
kaikkiin pisteisiin yksikkönormaali, joka osoittaa kulkusuuntaan nähden
käyrän oikealle puolelle. Normaalin suunnaksi saadaan säännöllisen parametriesityksen
tangenttivektorista \(\mathbf{r}'(t)=x'(t)\mathbf{i}+y'(t)\mathbf{j}\) vektori
\[\mathbf{N}(t)=y'(t)\mathbf{i}-x'(t)\mathbf{j},\]
joka täytyy vielä skaalata yksikkövektoriksi.
Esimerkki 2.4.3
Kolmiulotteisen käyrän parametriesitykselle välillä \(0\le t\le 1\) on voimassa \(\mathbf{r}(t)\perp \mathbf{r}'(t)\)
kaikilla \(0<t<1\). Osoita, että käyrä sijaitsee erään pallon pinnalla. Mikä on pallon keskipiste ja säde?
Ratkaisu harjoitustehtävänä.