\[\newcommand{\N}{\mathbb N}
\newcommand{\Z}{\mathbb Z}
\newcommand{\Q}{\mathbb Q}
\newcommand{\R}{\mathbb R}
\newcommand{\C}{\mathbb C}
\newcommand{\ba}{\mathbf{a}}
\newcommand{\bb}{\mathbf{b}}
\newcommand{\bc}{\mathbf{c}}
\newcommand{\bd}{\mathbf{d}}
\newcommand{\be}{\mathbf{e}}
\newcommand{\bff}{\mathbf{f}}
\newcommand{\bh}{\mathbf{h}}
\newcommand{\bi}{\mathbf{i}}
\newcommand{\bj}{\mathbf{j}}
\newcommand{\bk}{\mathbf{k}}
\newcommand{\bN}{\mathbf{N}}
\newcommand{\bn}{\mathbf{n}}
\newcommand{\bo}{\mathbf{0}}
\newcommand{\bp}{\mathbf{p}}
\newcommand{\bq}{\mathbf{q}}
\newcommand{\br}{\mathbf{r}}
\newcommand{\bs}{\mathbf{s}}
\newcommand{\bT}{\mathbf{T}}
\newcommand{\bu}{\mathbf{u}}
\newcommand{\bv}{\mathbf{v}}
\newcommand{\bw}{\mathbf{w}}
\newcommand{\bx}{\mathbf{x}}
\newcommand{\by}{\mathbf{y}}
\newcommand{\bz}{\mathbf{z}}
\newcommand{\bzero}{\mathbf{0}}
\newcommand{\nv}{\mathbf{0}}
\newcommand{\cA}{\mathcal{A}}
\newcommand{\cB}{\mathcal{B}}
\newcommand{\cC}{\mathcal{C}}
\newcommand{\cD}{\mathcal{D}}
\newcommand{\cE}{\mathcal{E}}
\newcommand{\cF}{\mathcal{F}}
\newcommand{\cG}{\mathcal{G}}
\newcommand{\cH}{\mathcal{H}}
\newcommand{\cI}{\mathcal{I}}
\newcommand{\cJ}{\mathcal{J}}
\newcommand{\cK}{\mathcal{K}}
\newcommand{\cL}{\mathcal{L}}
\newcommand{\cM}{\mathcal{M}}
\newcommand{\cN}{\mathcal{N}}
\newcommand{\cO}{\mathcal{O}}
\newcommand{\cP}{\mathcal{P}}
\newcommand{\cQ}{\mathcal{Q}}
\newcommand{\cR}{\mathcal{R}}
\newcommand{\cS}{\mathcal{S}}
\newcommand{\cT}{\mathcal{T}}
\newcommand{\cU}{\mathcal{U}}
\newcommand{\cV}{\mathcal{V}}
\newcommand{\cW}{\mathcal{W}}
\newcommand{\cX}{\mathcal{X}}
\newcommand{\cY}{\mathcal{Y}}
\newcommand{\cZ}{\mathcal{Z}}
\newcommand{\rA}{\mathrm{A}}
\newcommand{\rB}{\mathrm{B}}
\newcommand{\rC}{\mathrm{C}}
\newcommand{\rD}{\mathrm{D}}
\newcommand{\rE}{\mathrm{E}}
\newcommand{\rF}{\mathrm{F}}
\newcommand{\rG}{\mathrm{G}}
\newcommand{\rH}{\mathrm{H}}
\newcommand{\rI}{\mathrm{I}}
\newcommand{\rJ}{\mathrm{J}}
\newcommand{\rK}{\mathrm{K}}
\newcommand{\rL}{\mathrm{L}}
\newcommand{\rM}{\mathrm{M}}
\newcommand{\rN}{\mathrm{N}}
\newcommand{\rO}{\mathrm{O}}
\newcommand{\rP}{\mathrm{P}}
\newcommand{\rQ}{\mathrm{Q}}
\newcommand{\rR}{\mathrm{R}}
\newcommand{\rS}{\mathrm{S}}
\newcommand{\rT}{\mathrm{T}}
\newcommand{\rU}{\mathrm{U}}
\newcommand{\rV}{\mathrm{V}}
\newcommand{\rW}{\mathrm{W}}
\newcommand{\rX}{\mathrm{X}}
\newcommand{\rY}{\mathrm{Y}}
\newcommand{\rZ}{\mathrm{Z}}
\newcommand{\pv}{\overline}
\newcommand{\iu}{\mathrm{i}}
\newcommand{\ju}{\mathrm{j}}
\newcommand{\im}{\mathrm{i}}
\newcommand{\e}{\mathrm{e}}
\newcommand{\real}{\operatorname{Re}}
\newcommand{\imag}{\operatorname{Im}}
\newcommand{\Arg}{\operatorname{Arg}}
\newcommand{\Ln}{\operatorname{Ln}}
\DeclareMathOperator*{\res}{res}
\newcommand{\re}{\operatorname{Re}}
\newcommand{\im}{\operatorname{Im}}
\newcommand{\arsinh}{\operatorname{ar\,sinh}}
\newcommand{\arcosh}{\operatorname{ar\,cosh}}
\newcommand{\artanh}{\operatorname{ar\,tanh}}
\newcommand{\sgn}{\operatorname{sgn}}
\newcommand{\diag}{\operatorname{diag}}
\newcommand{\proj}{\operatorname{proj}}
\newcommand{\rref}{\operatorname{rref}}
\newcommand{\rank}{\operatorname{rank}}
\newcommand{\Span}{\operatorname{span}}
\newcommand{\vir}{\operatorname{span}}
\renewcommand{\dim}{\operatorname{dim}}
\newcommand{\alg}{\operatorname{alg}}
\newcommand{\geom}{\operatorname{geom}}
\newcommand{\id}{\operatorname{id}}
\newcommand{\norm}[1]{\lVert #1 \rVert}
\newcommand{\tp}[1]{#1^{\top}}
\renewcommand{\d}{\mathrm{d}}
\newcommand{\sij}[2]{\bigg/_{\mspace{-15mu}#1}^{\,#2}}
\newcommand{\abs}[1]{\lvert#1\rvert}
\newcommand{\pysty}[1]{\left[\begin{array}{@{}r@{}}#1\end{array}\right]}
\newcommand{\piste}{\cdot}
\newcommand{\qedhere}{}
\newcommand{\taumatrix}[1]{\left[\!\!#1\!\!\right]}
\newenvironment{augmatrix}[1]{\left[\begin{array}{#1}}{\end{array}\right]}
\newenvironment{vaugmatrix}[1]{\left|\begin{array}{#1}}{\end{array}\right|}
\newcommand{\trans}{\mathrm{T}}
\newcommand{\EUR}{\text{\unicode{0x20AC}}}
\newcommand{\SI}[3][]{#2\,\mathrm{#3}}
\newcommand{\si}[2][]{\mathrm{#2}}
\newcommand{\num}[2][]{#2}
\newcommand{\ang}[2][]{#2^{\circ}}
\newcommand{\meter}{m}
\newcommand{\metre}{\meter}
\newcommand{\kilo}{k}
\newcommand{\kilogram}{kg}
\newcommand{\gram}{g}
\newcommand{\squared}{^2}
\newcommand{\cubed}{^3}
\newcommand{\minute}{min}
\newcommand{\hour}{h}
\newcommand{\second}{s}
\newcommand{\degreeCelsius}{^{\circ}C}
\newcommand{\per}{/}
\newcommand{\centi}{c}
\newcommand{\milli}{m}
\newcommand{\deci}{d}
\newcommand{\percent}{\%}
\newcommand{\Var}{\operatorname{Var}}
\newcommand{\Cov}{\operatorname{Cov}}
\newcommand{\Corr}{\operatorname{Corr}}
\newcommand{\Tasd}{\operatorname{Tasd}}
\newcommand{\Ber}{\operatorname{Ber}}
\newcommand{\Bin}{\operatorname{Bin}}
\newcommand{\Geom}{\operatorname{Geom}}
\newcommand{\Poi}{\operatorname{Poi}}
\newcommand{\Hyperg}{\operatorname{Hyperg}}
\newcommand{\Tas}{\operatorname{Tas}}
\newcommand{\Exp}{\operatorname{Exp}}
\newcommand{\tdist}{\operatorname{t}}
\newcommand{\rd}{\mathrm{d}}
\newcommand{\oiint}{\unicode{x222F}}\]
Parametrisoitu pinta
Yleensä parametrialue \(\Omega\) on jatkuvien käyrien rajaama tasojoukko,
mutta sen ei tarvitse olla rajoitettu. Pinnan parametrisoinnilta ei
vaadita injektiivisyyttä, joten pinta voi myös leikata itseään, aivan
kuten parametrisoitu käyrä. Säännöllinen parametrisointi takaa kuitenkin
paikallisen injektiivisyyden, eli pinta ”levittäytyy kahteen eri suuntaan”,
eikä se voi esimerkiksi surkastua 1-ulotteiseksi käyräksi.
Tässä luvussa käsitellään vain sellaisia pintoja, joiden parametrisointi on
derivoituva kaikkialla parametrialueen sisällä. Myöhemmin Gaussin ja Stokesin
lauseen yhteydessä luvussa 7 tarvitaan yleisempiä parametrisointeja, jotka
eivät täytä tätä ehtoa. Tyypillinen esimerkki on kuution reunapinnan
parametrisointi, jossa (nollasta poikkeavaa) normaalivektoria ei ole olemassa
kuution särmien kohdalla: ei geometrisesti eikä parametrisoinnin kautta.
Esimerkki 5.4.2
\(R\)-säteinen pallo (sphere) voidaan parametrisoida pallokoordinaatiston kulmien
avulla valitsemalla \(u=\varphi\) ja \(v=\theta\). Parametrialue on
suorakulmio
\[\Omega = [0,\pi]\times [0,2\pi]\]
ja
\[\mathbf{r}(\varphi,\theta) = (R\sin\varphi\cos\theta,R\sin\varphi\sin\theta,R\cos\varphi).\]
Kyseessä on säännöllinen parametrisointi, mutta parametrialueen reunat
kuroutuvat yhteen \(\theta\)-suunnassa (lausekkeiden \(\sin\theta\) ja \(\cos \theta\)
jaksollisuuden vuoksi) ja kutistuvat yhdeksi pisteeksi
\(\varphi\)-suunnassa (”pohjois- ja etelänapa”, koska \(\sin 0 =\sin\pi = 0\)).
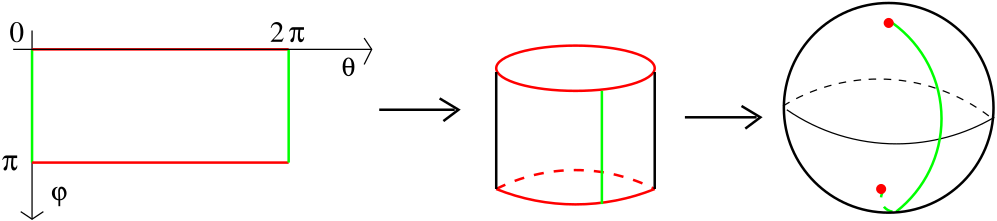
Pallon esimerkki osoittaa hyvin sen, ettei parametrisoinneilta voi vaatia
injektiivisyyttä parametrialueen reunoilla, koska eräs tärkeimmistä
tapauksista ei tätä vaatimusta toteuta.
Esimerkki 5.4.3
Tarkastellaan 3-säteistä sylinteripintaa \(S\), (cylinder) jonka korkeus on 10. Sopivalla
koordinaatiston valinnalla sen yhtälö voidaan kirjoittaa muodossa \(x^2+y^2=9\),
\(0\le z\le 10\).
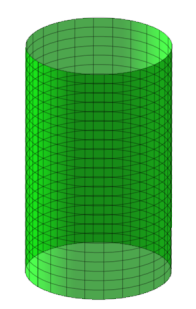
Pinnan \(S\) parametrisointi saadaan helposti sylinterikoordinaattien
avulla valitsemalla \(r_{\perp}=3\), jolloin
\[\mathbf{r} (\theta, z) = (3\cos\theta,3\sin \theta, z)\]
ja parametrialueena on \(\Omega = [0,2\pi]\times [0,10]\). Tässäkin esimerkissä
parametrisointi ”liimaa”suorakulmion muotoisen parametrialueen reunat yhteen
(lausekkeiden \(\sin\theta\) ja \(\cos \theta\) jaksollisuuden vuoksi).
Esimerkki 5.4.4
a) Ympyrärenkaan säde on \(r\), keskipiste \((0,0,0)\) ja se sisältyy
\(xyz\)-avaruuden pystysuoraan \(xz\)-koordinaattitasoon \(y=0\).
Muodosta sen parametrisointi käyttämällä parametrina kulmamuuttujaa \(v\in [0,2\pi]\).
b) Miten a-kohdan parametrisointia täytyy muuttaa, jos ympyrän keskipiste
onkin \(x\)-akselin pisteessä \((R,0,0)\)?
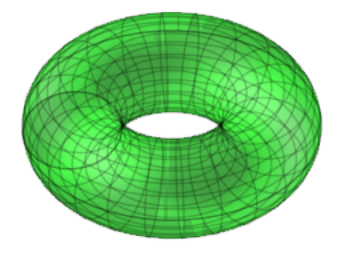
c) Olkoon \(R>r\). Edellisen kohdan rengas pyörähtää \(z\)-akselin ympäri.
Näin muodostuu pinta, jonka nimi on ’torus’.(torus) Johda kiertomatriisin
\[\begin{split}R_z (u) =
\begin{bmatrix}
\cos u & -\sin u & 0\\
\sin u & \cos u & 0 \\
0&0& 1\\
\end{bmatrix}\end{split}\]
avulla toruksen parametrisointi \((u,v)\mapsto (x(u,v),y(u,v),z(u,v))\) kiertämällä
b-kohdassa parametrisoituja ympyrän pisteitä (= pystyvektori!).
Vastaus.
Maple:
> plot3d([x(u,v),y(u,v),z(u,v)], u=0..2*Pi,v=0..2*Pi,
color=green, transparency=0.5, scaling=constrained,
axes=none)
Piilota/näytä ratkaisu
a) ja b) Harjoitukset.
c) Pallossa ei ole ”reikiä”, mutta toruksessa on yksi ”reikä”. Umpinaisen pinnan
reikien lukumäärä on nimeltään pinnan genus. (genus) Seuraavan linkin videossa
näytetään (mainosten jälkeen), miten muodostetaan genus-2-tyyppisen pinnan
parametrisointi (Huomaa, että videossa eriväriset reunajanat liimataan
yhteen samansuuntaisina, mikä poikkeaa tämän kurssin kolmioidun pinnan
määritelmästä (myöhemmin). Video on todennäköisesti
tehty numeerista interpolaatiota käyttävän ohjelman avulla, eikä siinä näy
parametrisoinnin kaavoja, mutta olennaista on parametrialueen jatkuva muuntuminen
eli homotopia.
Varsinainen parametrisointi on homotopian ”loppuhetkellä”saatu funktio.):
YouTube-g2.
Vastaavalla tavalla päästään myös genus-3-pintaan:
YouTube-g3.
Varsinainen parametrisointi on animaation lopputulosta vastaava funktio.
Monet pinnat voidaan parametrisoida eri tavoilla, mutta seuraava esimerkki osoittaa
lähinnä sen, että yleensä vain yksi tapa on helppo ja luonnollinen.
Esimerkki 5.4.5
Tarkastellaan kolmiulotteisen avaruuden tasoa \(T\), jonka yhtälö
on \(z=1\), \(x,y\in\R\).
Muodosta tason \(T\) parametrisointi käyttämällä parametrejä \((x,y)\).
Mikä on tason \(T\) yhtälö pallokoordinaattien avulla lausuttuna?
Muodosta tason \(T\) parametrisointi pallokoordinaattikulmien \((\varphi,\theta)\) avulla.
Piilota/näytä ratkaisu
(i) Kyseessä on vakiofunktion 1 kuvapinta, joten parametrisointi on
muotoa
\[\br (x,y) = (x,y,1),\ (x,y)\in\mathbf{R}^2.\]
(ii) Pallokoordinaatistossa \(z=r\cos\varphi\), joten tasolla \(z=1\) pätee \(r=1/\cos\varphi\).
Kun tämä sijoitetaan pallokoordinaatiston kaavoihin, saadaan
\[\begin{split}\begin{array}{rcl}
x&=&r\sin\varphi \cos\theta= \tan\varphi\cos\theta,\nonumber\\
y&=&r\sin\varphi\sin\theta =\tan\varphi\sin\theta,\nonumber
\end{array}\end{split}\]
joten
\[\br(\varphi,\theta) = (\tan\varphi\cos\theta,\tan\varphi\sin\theta,1).\]
Tässä \(0\le \theta\le 2\pi\), mutta kulma \(\varphi\) olisi yksinkertaisempi
rajoittaa välille \(-\pi/2< \varphi<\pi/2\), jossa saadaan samat tangenttifunktion arvot.
Pinnan kaarevuus (oheislukemista)
Pinnan kaarevuus tietyssä pisteessä voidaan palauttaa pintaa
pitkin kulkevien käyrien kaarevuuksiin. Tarkastellaan säännöllisesti parametrisoidun pinnan
pistettä, jossa normaali on \(\mathbf{N}\neq\overline{0}\).
Vastaavan normaalisuoran sisältävien
tasojen ja pinnan leikkauksina syntyy erilaisia käyriä, jos tasoa kierretään
normaalin ympäri. Kun näiden käyrien
kaarevuuksista tutkittavassa pisteessä valitaan suurin ja pienin, saadaan pinnan
pääkaarevuudet \(\kappa_1\) ja \(\kappa_2\). Ne voivat
olla myös erimerkkisiä (satulapinnan tyyppisessä kohdassa, jossa pinta kaareutuu
vastakkaisiin suuntiin). Niiden avulla
määritellään pinnan keskikaarevuus (mean curvature)
\[H=\frac{1}{2}(\kappa_1 + \kappa_2)\]
ja Gaussin kaarevuus (Gaussian curvature)
\[K=\kappa_1 \kappa_2.\]
Funktion kuvapinnan \(z=f(x,y)\) Gaussin kaarevuus on muotoa
(1)\[ K=\frac{f_{xx}f_{yy}-f_{xy}^2}{\sqrt{1+f_x^2+f_y^2}}.\]
Jos funktiolla on tutkittavassa pisteessä \((x_0,y_0)\) vaakasuora
tangenttitaso (jolloin \(f_x(x_0,y_0)=f_y(x_0,y_0)=0\)), niin sen kuvapinnan Gaussin kaarevuus on
sama kuin kaavan (1) osoittajassa oleva Hessen matriisin \(H_f(x_0,y_0)\) determinantti.
Esimerkiksi \(R\)-säteisen pallon pääkaarevuudet ovat molemmat muotoa \(1/R\), joten \(H=1/R\) ja \(K=1/R^2\).
Lisätietoja: Keskikaarevuus ja
Gaussin kaarevuus.