\[\newcommand{\N}{\mathbb N}
\newcommand{\Z}{\mathbb Z}
\newcommand{\Q}{\mathbb Q}
\newcommand{\R}{\mathbb R}
\newcommand{\C}{\mathbb C}
\newcommand{\ba}{\mathbf{a}}
\newcommand{\bb}{\mathbf{b}}
\newcommand{\bc}{\mathbf{c}}
\newcommand{\bd}{\mathbf{d}}
\newcommand{\be}{\mathbf{e}}
\newcommand{\bff}{\mathbf{f}}
\newcommand{\bh}{\mathbf{h}}
\newcommand{\bi}{\mathbf{i}}
\newcommand{\bj}{\mathbf{j}}
\newcommand{\bk}{\mathbf{k}}
\newcommand{\bN}{\mathbf{N}}
\newcommand{\bn}{\mathbf{n}}
\newcommand{\bo}{\mathbf{0}}
\newcommand{\bp}{\mathbf{p}}
\newcommand{\bq}{\mathbf{q}}
\newcommand{\br}{\mathbf{r}}
\newcommand{\bs}{\mathbf{s}}
\newcommand{\bT}{\mathbf{T}}
\newcommand{\bu}{\mathbf{u}}
\newcommand{\bv}{\mathbf{v}}
\newcommand{\bw}{\mathbf{w}}
\newcommand{\bx}{\mathbf{x}}
\newcommand{\by}{\mathbf{y}}
\newcommand{\bz}{\mathbf{z}}
\newcommand{\bzero}{\mathbf{0}}
\newcommand{\nv}{\mathbf{0}}
\newcommand{\cA}{\mathcal{A}}
\newcommand{\cB}{\mathcal{B}}
\newcommand{\cC}{\mathcal{C}}
\newcommand{\cD}{\mathcal{D}}
\newcommand{\cE}{\mathcal{E}}
\newcommand{\cF}{\mathcal{F}}
\newcommand{\cG}{\mathcal{G}}
\newcommand{\cH}{\mathcal{H}}
\newcommand{\cI}{\mathcal{I}}
\newcommand{\cJ}{\mathcal{J}}
\newcommand{\cK}{\mathcal{K}}
\newcommand{\cL}{\mathcal{L}}
\newcommand{\cM}{\mathcal{M}}
\newcommand{\cN}{\mathcal{N}}
\newcommand{\cO}{\mathcal{O}}
\newcommand{\cP}{\mathcal{P}}
\newcommand{\cQ}{\mathcal{Q}}
\newcommand{\cR}{\mathcal{R}}
\newcommand{\cS}{\mathcal{S}}
\newcommand{\cT}{\mathcal{T}}
\newcommand{\cU}{\mathcal{U}}
\newcommand{\cV}{\mathcal{V}}
\newcommand{\cW}{\mathcal{W}}
\newcommand{\cX}{\mathcal{X}}
\newcommand{\cY}{\mathcal{Y}}
\newcommand{\cZ}{\mathcal{Z}}
\newcommand{\rA}{\mathrm{A}}
\newcommand{\rB}{\mathrm{B}}
\newcommand{\rC}{\mathrm{C}}
\newcommand{\rD}{\mathrm{D}}
\newcommand{\rE}{\mathrm{E}}
\newcommand{\rF}{\mathrm{F}}
\newcommand{\rG}{\mathrm{G}}
\newcommand{\rH}{\mathrm{H}}
\newcommand{\rI}{\mathrm{I}}
\newcommand{\rJ}{\mathrm{J}}
\newcommand{\rK}{\mathrm{K}}
\newcommand{\rL}{\mathrm{L}}
\newcommand{\rM}{\mathrm{M}}
\newcommand{\rN}{\mathrm{N}}
\newcommand{\rO}{\mathrm{O}}
\newcommand{\rP}{\mathrm{P}}
\newcommand{\rQ}{\mathrm{Q}}
\newcommand{\rR}{\mathrm{R}}
\newcommand{\rS}{\mathrm{S}}
\newcommand{\rT}{\mathrm{T}}
\newcommand{\rU}{\mathrm{U}}
\newcommand{\rV}{\mathrm{V}}
\newcommand{\rW}{\mathrm{W}}
\newcommand{\rX}{\mathrm{X}}
\newcommand{\rY}{\mathrm{Y}}
\newcommand{\rZ}{\mathrm{Z}}
\newcommand{\pv}{\overline}
\newcommand{\iu}{\mathrm{i}}
\newcommand{\ju}{\mathrm{j}}
\newcommand{\im}{\mathrm{i}}
\newcommand{\e}{\mathrm{e}}
\newcommand{\real}{\operatorname{Re}}
\newcommand{\imag}{\operatorname{Im}}
\newcommand{\Arg}{\operatorname{Arg}}
\newcommand{\Ln}{\operatorname{Ln}}
\DeclareMathOperator*{\res}{res}
\newcommand{\re}{\operatorname{Re}}
\newcommand{\im}{\operatorname{Im}}
\newcommand{\arsinh}{\operatorname{ar\,sinh}}
\newcommand{\arcosh}{\operatorname{ar\,cosh}}
\newcommand{\artanh}{\operatorname{ar\,tanh}}
\newcommand{\sgn}{\operatorname{sgn}}
\newcommand{\diag}{\operatorname{diag}}
\newcommand{\proj}{\operatorname{proj}}
\newcommand{\rref}{\operatorname{rref}}
\newcommand{\rank}{\operatorname{rank}}
\newcommand{\Span}{\operatorname{span}}
\newcommand{\vir}{\operatorname{span}}
\renewcommand{\dim}{\operatorname{dim}}
\newcommand{\alg}{\operatorname{alg}}
\newcommand{\geom}{\operatorname{geom}}
\newcommand{\id}{\operatorname{id}}
\newcommand{\norm}[1]{\lVert #1 \rVert}
\newcommand{\tp}[1]{#1^{\top}}
\renewcommand{\d}{\mathrm{d}}
\newcommand{\sij}[2]{\bigg/_{\mspace{-15mu}#1}^{\,#2}}
\newcommand{\abs}[1]{\lvert#1\rvert}
\newcommand{\pysty}[1]{\left[\begin{array}{@{}r@{}}#1\end{array}\right]}
\newcommand{\piste}{\cdot}
\newcommand{\qedhere}{}
\newcommand{\taumatrix}[1]{\left[\!\!#1\!\!\right]}
\newenvironment{augmatrix}[1]{\left[\begin{array}{#1}}{\end{array}\right]}
\newenvironment{vaugmatrix}[1]{\left|\begin{array}{#1}}{\end{array}\right|}
\newcommand{\trans}{\mathrm{T}}
\newcommand{\EUR}{\text{\unicode{0x20AC}}}
\newcommand{\SI}[3][]{#2\,\mathrm{#3}}
\newcommand{\si}[2][]{\mathrm{#2}}
\newcommand{\num}[2][]{#2}
\newcommand{\ang}[2][]{#2^{\circ}}
\newcommand{\meter}{m}
\newcommand{\metre}{\meter}
\newcommand{\kilo}{k}
\newcommand{\kilogram}{kg}
\newcommand{\gram}{g}
\newcommand{\squared}{^2}
\newcommand{\cubed}{^3}
\newcommand{\minute}{min}
\newcommand{\hour}{h}
\newcommand{\second}{s}
\newcommand{\degreeCelsius}{^{\circ}C}
\newcommand{\per}{/}
\newcommand{\centi}{c}
\newcommand{\milli}{m}
\newcommand{\deci}{d}
\newcommand{\percent}{\%}
\newcommand{\Var}{\operatorname{Var}}
\newcommand{\Cov}{\operatorname{Cov}}
\newcommand{\Corr}{\operatorname{Corr}}
\newcommand{\Tasd}{\operatorname{Tasd}}
\newcommand{\Ber}{\operatorname{Ber}}
\newcommand{\Bin}{\operatorname{Bin}}
\newcommand{\Geom}{\operatorname{Geom}}
\newcommand{\Poi}{\operatorname{Poi}}
\newcommand{\Hyperg}{\operatorname{Hyperg}}
\newcommand{\Tas}{\operatorname{Tas}}
\newcommand{\Exp}{\operatorname{Exp}}
\newcommand{\tdist}{\operatorname{t}}
\newcommand{\rd}{\mathrm{d}}
\newcommand{\oiint}{\unicode{x222F}}\]
Kaarevuus
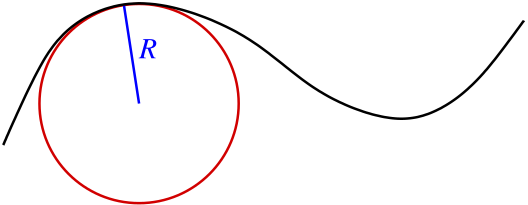
Kaarevuus (curvature) liittyy käyrän suunnan muutosnopeuteen. Geometrisesti tarkasteltuna
on luontevinta selvittää ensin tutkittavassa pisteessä käyrän kaarevuussäde (radius of curvature)
\(R\) ja määritellä sen avulla kaarevuus \(K=\kappa=1/R\); tässä \(\kappa\) = ’kappa’.
Maanteiden ja raiteiden kohdalla käytetään nimitystä
kaarresäde. Esimerkiksi Helsingin keskustan raitiovaunukiskojen pienin kaarresäde
on noin 15 metriä ja Raide-Jokerin reitillä noin 25 metriä.
Jotta pääsemme mahdollisimman nopeasti myös kolmiulotteiseen tapaukseen, tarkastellaan
lähtökohtana seuraavaa esimerkkiä.
Esimerkki 2.7.1
Hiukkanen kiertää \(R\)-säteistä ympyrärataa kulmanopeudella \(\omega\). Määritä sen
normaalikiihtyvyys.
Radan parametrisointi ajan suhteen on muotoa \(x=R\cos \omega t\), \(y=R\sin \omega t\).
Tällöin
\[\br'(t)=-R\omega \sin (\omega t)\bi +R\omega \cos(\omega t)\bj\]
ja \(\|\br'(t)\|=R\omega\). Jälkimmäinen yhtälö kertoo myös kulmanopeuden yhteyden hiukkasen
vauhtiin. Kiihtyvyydeksi saadaan
\[{\bf a}(t)=-R\omega^2 \cos (\omega t)\bi -R\omega^2 \sin(\omega t)\bj
= -\omega^2R\cdot \underbrace{\frac{1}{R} \br (t)}_{\| .\|=1},\]
joten \({\bf a}_N={\bf a}\) ja \(a_N=\omega^2R=\|\br'(t)\|^2/R\). Tuloksena saatiin
siis tasaisen ympyräliikkeen normaalikiihtyvyyden kaava \(a_N=v^2/R\).
Siirrytään sitten esimerkistä yleisen käyrän tapaukseen.
Esimerkin viimeinen muoto saattaa olla ennestään tuttu keskeiskiihtyvyyden lauseke
lukiofysiikasta. Se antaa
myös viitteen siitä, että yleisen käyrän kaarevuussäde voitaisiin laskea kaavalla
\(R=\|\br'(t)\|^2/a_N\) vertaamalla käyrän kulkua hetkellisesti pyörimisliikkeeseen.
Osoittautuu, että tämä johtaa käytännölliseen määritelmään, mutta sitä ennen tarvitaan
normaalikiihtyvyydelle \(a_N\) konkreettinen lauseke, joka saadaan seuraavalla tavalla
kolmiulotteisen tapauksen kautta.
Koska \(\br''={\bf a}=a_T{\bf u}+a_N{\bf n}\), niin muodostamalla vektorin
\({\bf u}\) ristitulo tämän yhtälön molempien puolten kanssa saadaan
\[{\bf u}\times \br''=a_T\underbrace{{\bf u}\times {\bf u}}_{=\overline{0}} + a_N{\bf u}\times {\bf n} = a_N{\bf u}\times {\bf n}.\]
Tässä \({\bf u}\times {\bf n}\) on yksikkövektori (itse asiassa sivunormaali), joten
\[|a_N|=\|{\bf u}\times \br''\| =\frac{\|\br'\times \br''\|}{\|\br'\|}.\]
Yhdistämällä saadut kaavat päädytään seuraavaan määritelmään.
Ennen esimerkkejä tutkitaan, mitä kaarevuus tarkoittaa tasokäyrille, jotka
saadaan avaruuskäyrien erikoistapauksena asettamalla \(z(t)\equiv 0\).
Tällöin
\[\begin{split}\br'(t)\times \br''(t)=\left| \begin{matrix} \bi &\bj &\bk \\
x'(t)&y'(t)&0\\ x''(t)&y''(t)&0\\ \end{matrix}\right| =(x'(t)y''(t)-x''(t)y'(t))\bk\end{split}\]
ja \(\|\br'(t)\|=\sqrt{x'(t)^2+y'(t)^2}\),
joten kaksiulotteinen kaarevuus voidaan määritellä seuraavalla tavalla.
Molempia tuloksia voidaan soveltaa myös erikoistapauksiin \(1/0=\infty\) ja \(1/\infty =0\).
Huomattakoon, että tasokäyrän kaarevuuden osoittajasta on jätetty itseisarvot pois. Kokeilemalla
havaitaan, että \(\kappa > 0\), jos tasokäyrä kaartuu positiiviseen suuntaan kuljettaessa vasemmalle,
ja \(\kappa < 0\) oikealle suuntautuvassa kaarteessa. Kolmiulotteisessa tapauksessa vastaava
geometrinen tulkinta voidaan esittää (lokaalisti) projisoimalla käyrä yksikkötangentin ja päänormaalin
virittämään tasoon.
Huomautus 2.7.4
Tasokäyrän kaarevuussäteen lauseke voidaan perustella myös seuraavalla
geometrisella tavalla. Koska ympyrän kaksi normaalia leikkaavat aina ympyrän keskipisteessä,
niin ehkäpä yleisen tasokäyrän kaksi lähekkäisiin pisteisiin piirrettyä normaalisuoraa
leikkaisivat toisensa lähellä kaarevuuskeskipistettä? (center of curvature)
Määritetään siis tutkittavan
pisteen \(\br(t_0)\) kautta kulkeva normaali ja muodostetaan vastaava normaali lähellä
olevaan pisteeseen \(\br(t_0+\Delta t)\). Lasketaan normaalien leikkauspisteen koordinaatit
ja niistä raja-arvo, kun \(\Delta t\to 0\). Tämän pisteen etäisyys tutkittavasta käyrän
pisteestä on etsitty kaarevuussäde. Välivaiheet ovat periaatteessa suoraviivaisia,
mutta teknisesti hieman hankalia (l’Hospitalin sääntö muutaman kerran peräkkäin), ja johtavat
samaan tulokseen kuin yllä!
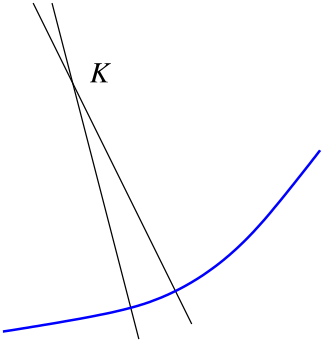
Lähekkäisten normaalien leikkauspiste \(K\) on lähellä kaarevuuskeskipistettä.
Lisäksi tämä geometrinen tapa sivuuttaa (usein) parametrisoinnin säännöllisyyteen
liittyvän ongelman, sillä määritelmien kaavoja ei voi käyttää tapauksessa \(\| \mathbf{r}'(t)\|=0\).
Geometrisella tavalla tulkittuna esimerkin 2.3.6 paraabelin kaarevuussäde origossa on 1/2
riippumatta siitä, millaista parametrisointia käytetään.
Esimerkki 2.7.5
Määritä Raide-Jokerin pienin kaarresäde Otaniemessä käyttämällä karttaa ja yllä mainittua
normaali-menetelmää.
Piilota/näytä ratkaisu
Harjoitustehtävä. Huomaa, että tehtävä on hyvin häiriöaltis normaalien
suuntien suhteen.
Esimerkki 2.7.6
Lasketaan ellipsin \(x^2/a^2+y^2/b^2=1\) kaarevuus pisteessä \((a,0)\). Ellipsillä on
parametrisointi \(x=a\cos t,\ y=b\sin t\) ja tarkasteltava piste vastaa parametrin arvoa
\(t=0\). Nyt siis
\[\begin{split}\begin{array}{rcl}
\frac{x'(t)y''(t)-x''(t)y'(t)}{(x'(t)^2+y'(t)^2)^{3/2}}&=&
\frac{(-a\sin t)(-b\sin t)-(-a\cos t)b\cos t}{(a^2\sin^2t+b^2\cos^2t)^{3/2}}\nonumber\\
&=&\frac{ab}{(a^2\sin^2t+b^2\cos^2t)^{3/2}},\nonumber
\end{array}\end{split}\]
joten arvolla \(t=0\) saadaan
\[\kappa = \frac{ab}{b^3}=\frac{a}{b^2}.\]
Huomattakoon, että tapauksessa \(a=b=R\) tuloksesta saadaan \(R\)-säteisen ympyrän
kaarevuudeksi \(1/R\), kuten pitääkin.
Esimerkki 2.7.7
Oletetaan, että tasokäyrällä \(C\) on kaksi kertaa jatkuvasti derivoituva
säännöllinen parametriesitys, josta laskettu kaarevuus on nolla.
Sijaitseeko käyrä \(C\) jollakin suoralla?