\[\newcommand{\N}{\mathbb N} \newcommand{\Z}{\mathbb Z} \newcommand{\Q}{\mathbb Q} \newcommand{\R}{\mathbb R} \newcommand{\C}{\mathbb C} \newcommand{\ba}{\mathbf{a}} \newcommand{\bb}{\mathbf{b}} \newcommand{\bc}{\mathbf{c}} \newcommand{\bd}{\mathbf{d}} \newcommand{\be}{\mathbf{e}} \newcommand{\bff}{\mathbf{f}} \newcommand{\bh}{\mathbf{h}} \newcommand{\bi}{\mathbf{i}} \newcommand{\bj}{\mathbf{j}} \newcommand{\bk}{\mathbf{k}} \newcommand{\bN}{\mathbf{N}} \newcommand{\bn}{\mathbf{n}} \newcommand{\bo}{\mathbf{0}} \newcommand{\bp}{\mathbf{p}} \newcommand{\bq}{\mathbf{q}} \newcommand{\br}{\mathbf{r}} \newcommand{\bs}{\mathbf{s}} \newcommand{\bT}{\mathbf{T}} \newcommand{\bu}{\mathbf{u}} \newcommand{\bv}{\mathbf{v}} \newcommand{\bw}{\mathbf{w}} \newcommand{\bx}{\mathbf{x}} \newcommand{\by}{\mathbf{y}} \newcommand{\bz}{\mathbf{z}} \newcommand{\bzero}{\mathbf{0}} \newcommand{\nv}{\mathbf{0}} \newcommand{\cA}{\mathcal{A}} \newcommand{\cB}{\mathcal{B}} \newcommand{\cC}{\mathcal{C}} \newcommand{\cD}{\mathcal{D}} \newcommand{\cE}{\mathcal{E}} \newcommand{\cF}{\mathcal{F}} \newcommand{\cG}{\mathcal{G}} \newcommand{\cH}{\mathcal{H}} \newcommand{\cI}{\mathcal{I}} \newcommand{\cJ}{\mathcal{J}} \newcommand{\cK}{\mathcal{K}} \newcommand{\cL}{\mathcal{L}} \newcommand{\cM}{\mathcal{M}} \newcommand{\cN}{\mathcal{N}} \newcommand{\cO}{\mathcal{O}} \newcommand{\cP}{\mathcal{P}} \newcommand{\cQ}{\mathcal{Q}} \newcommand{\cR}{\mathcal{R}} \newcommand{\cS}{\mathcal{S}} \newcommand{\cT}{\mathcal{T}} \newcommand{\cU}{\mathcal{U}} \newcommand{\cV}{\mathcal{V}} \newcommand{\cW}{\mathcal{W}} \newcommand{\cX}{\mathcal{X}} \newcommand{\cY}{\mathcal{Y}} \newcommand{\cZ}{\mathcal{Z}} \newcommand{\rA}{\mathrm{A}} \newcommand{\rB}{\mathrm{B}} \newcommand{\rC}{\mathrm{C}} \newcommand{\rD}{\mathrm{D}} \newcommand{\rE}{\mathrm{E}} \newcommand{\rF}{\mathrm{F}} \newcommand{\rG}{\mathrm{G}} \newcommand{\rH}{\mathrm{H}} \newcommand{\rI}{\mathrm{I}} \newcommand{\rJ}{\mathrm{J}} \newcommand{\rK}{\mathrm{K}} \newcommand{\rL}{\mathrm{L}} \newcommand{\rM}{\mathrm{M}} \newcommand{\rN}{\mathrm{N}} \newcommand{\rO}{\mathrm{O}} \newcommand{\rP}{\mathrm{P}} \newcommand{\rQ}{\mathrm{Q}} \newcommand{\rR}{\mathrm{R}} \newcommand{\rS}{\mathrm{S}} \newcommand{\rT}{\mathrm{T}} \newcommand{\rU}{\mathrm{U}} \newcommand{\rV}{\mathrm{V}} \newcommand{\rW}{\mathrm{W}} \newcommand{\rX}{\mathrm{X}} \newcommand{\rY}{\mathrm{Y}} \newcommand{\rZ}{\mathrm{Z}} \newcommand{\pv}{\overline} \newcommand{\iu}{\mathrm{i}} \newcommand{\ju}{\mathrm{j}} \newcommand{\im}{\mathrm{i}} \newcommand{\e}{\mathrm{e}} \newcommand{\real}{\operatorname{Re}} \newcommand{\imag}{\operatorname{Im}} \newcommand{\Arg}{\operatorname{Arg}} \newcommand{\Ln}{\operatorname{Ln}} \DeclareMathOperator*{\res}{res} \newcommand{\re}{\operatorname{Re}} \newcommand{\im}{\operatorname{Im}} \newcommand{\arsinh}{\operatorname{ar\,sinh}} \newcommand{\arcosh}{\operatorname{ar\,cosh}} \newcommand{\artanh}{\operatorname{ar\,tanh}} \newcommand{\sgn}{\operatorname{sgn}} \newcommand{\diag}{\operatorname{diag}} \newcommand{\proj}{\operatorname{proj}} \newcommand{\rref}{\operatorname{rref}} \newcommand{\rank}{\operatorname{rank}} \newcommand{\Span}{\operatorname{span}} \newcommand{\vir}{\operatorname{span}} \renewcommand{\dim}{\operatorname{dim}} \newcommand{\alg}{\operatorname{alg}} \newcommand{\geom}{\operatorname{geom}} \newcommand{\id}{\operatorname{id}} \newcommand{\norm}[1]{\lVert #1 \rVert} \newcommand{\tp}[1]{#1^{\top}} \renewcommand{\d}{\mathrm{d}} \newcommand{\sij}[2]{\bigg/_{\mspace{-15mu}#1}^{\,#2}} \newcommand{\abs}[1]{\lvert#1\rvert} \newcommand{\pysty}[1]{\left[\begin{array}{@{}r@{}}#1\end{array}\right]} \newcommand{\piste}{\cdot} \newcommand{\qedhere}{} \newcommand{\taumatrix}[1]{\left[\!\!#1\!\!\right]} \newenvironment{augmatrix}[1]{\left[\begin{array}{#1}}{\end{array}\right]} \newenvironment{vaugmatrix}[1]{\left|\begin{array}{#1}}{\end{array}\right|} \newcommand{\trans}{\mathrm{T}} \newcommand{\EUR}{\text{\unicode{0x20AC}}} \newcommand{\SI}[3][]{#2\,\mathrm{#3}} \newcommand{\si}[2][]{\mathrm{#2}} \newcommand{\num}[2][]{#2} \newcommand{\ang}[2][]{#2^{\circ}} \newcommand{\meter}{m} \newcommand{\metre}{\meter} \newcommand{\kilo}{k} \newcommand{\kilogram}{kg} \newcommand{\gram}{g} \newcommand{\squared}{^2} \newcommand{\cubed}{^3} \newcommand{\minute}{min} \newcommand{\hour}{h} \newcommand{\second}{s} \newcommand{\degreeCelsius}{^{\circ}C} \newcommand{\per}{/} \newcommand{\centi}{c} \newcommand{\milli}{m} \newcommand{\deci}{d} \newcommand{\percent}{\%} \newcommand{\Var}{\operatorname{Var}} \newcommand{\Cov}{\operatorname{Cov}} \newcommand{\Corr}{\operatorname{Corr}} \newcommand{\Tasd}{\operatorname{Tasd}} \newcommand{\Ber}{\operatorname{Ber}} \newcommand{\Bin}{\operatorname{Bin}} \newcommand{\Geom}{\operatorname{Geom}} \newcommand{\Poi}{\operatorname{Poi}} \newcommand{\Hyperg}{\operatorname{Hyperg}} \newcommand{\Tas}{\operatorname{Tas}} \newcommand{\Exp}{\operatorname{Exp}} \newcommand{\tdist}{\operatorname{t}} \newcommand{\rd}{\mathrm{d}} \newcommand{\oiint}{\unicode{x222F}}\]

Divergenssi ja roottori

Tarkastellaan 3-ulotteista vektorikenttää \(\mathbf{F}\), joka on esitetty ortogonaalisessa koordinaatistossa \((u,v,w)\) kuten yllä. Kantavektoreiden avulla kirjoitettuna

(1)\[\begin{split}\begin{array}{rcl} \mathbf{F}(u,v,w) &=& \tilde{F}_1(u,v,w)\mathbf{e}_u+ \tilde{F}_2(u,v,w)\mathbf{e}_v + \tilde{F}_3(u,v,w)\mathbf{e}_w\nonumber\\ &=& F_1(u,v,w)\mathbf{e}_u+ F_2(u,v,w)\mathbf{e}_v+ F_3(u,v,w)\mathbf{e}_w, \end{array}\end{split}\]

jossa jälkimmäisessä kaavassa on (kuten tavallista …) sivuutettu se, että koordinaattifunktiot \(F_1,F_2,F_3\) eivät ole samoja (Kuten jo aikaisemmin on tullut esille, on toisinaan yksinkertaisuuden vuoksi parasta tyytyä hieman epätäsmällisiin merkintöihin. Tavallaan luonnollinen merkintä ensimmäiselle koordinaattifunktiolle voisi olla \(F_u\), mutta miten sen erottaa osittaisderivaatasta?) kuin tavallisessa kannassa \((\mathbf{i},\mathbf{j},\mathbf{k})\).

Lause 10.3.1

Vektorikentälle (1) on voimassa

\[\begin{split}\begin{array}{rcl} \nabla \cdot \mathbf{F} &=& \frac{1}{h_uh_vh_w}\left(\frac{\partial}{\partial u}(h_vh_w\tilde{F}_1)+ \frac{\partial}{\partial v}(h_uh_w\tilde{F_2})+\frac{\partial}{\partial w}(h_uh_v\tilde{F_3})\right) \nonumber\\ &=&\frac{1}{h_uh_vh_w}\left(\frac{\partial}{\partial u}(h_vh_wF_1)+ \frac{\partial}{\partial v}(h_uh_wF_2)+\frac{\partial}{\partial w}(h_uh_vF_3)\right).\nonumber \end{array}\end{split}\]
Piilota/näytä todistus

Kaavan molemmat puolet jakaantuvat kolmeen toisistaan riippumattomaan osaan, joten riittää todistaa kaava (1) vektorikentälle \(\mathbf{F} = F_1\mathbf{e}_u\). Edellisen kappaleen esimerkin 10.2.2 mukaan

\[\nabla u =\frac{1}{h_u}\mathbf{e}_u \Leftrightarrow \mathbf{e}_u=h_u\nabla u,\]

ja samalla tavalla päätellään

\[\mathbf{e}_v=h_v\nabla v, \ \mathbf{e}_w=h_w\nabla w.\]

Koska \(\mathbf{e}_u=\mathbf{e}_v\times \mathbf{e}_w\), niin laskettavaksi tulee

\[\nabla\cdot (F_1\mathbf{e}_u) =\nabla\cdot (F_1(h_v \nabla v)\times (h_w\nabla w)) = \nabla\cdot (h_vh_wF_1 \nabla v\times \nabla w).\]

Nabla-kaavojen (\(\nabla \cdot (f\mathbf{F})= \nabla f\cdot \mathbf{F}+\ f\nabla\cdot \mathbf{F}\), \(\nabla\cdot (\mathbf{F}\times \mathbf{G})= (\nabla \times \mathbf{F})\cdot \mathbf{G}-\mathbf{F}\cdot (\nabla\times \mathbf{G})\) ja \(\nabla\times \nabla f=\overline{0}\).) avulla tämä saadaan muotoon

\[\begin{split}\begin{array}{rcl} \nabla\cdot (F_1\mathbf{e}_u) &=& \nabla (h_vh_wF_1)\cdot (\nabla v\times \nabla w)+ h_vh_wF_1 \underbrace{\nabla\cdot (\nabla v\times \nabla w)}_{=0}\nonumber\\ &=& \nabla (h_vh_wF_1)\cdot \frac{1}{h_vh_w}(\mathbf{e}_v\times \mathbf{e}_w) = \frac{1}{h_vh_w} \nabla (h_vh_wF_1)\cdot \mathbf{e}_u.\nonumber \end{array}\end{split}\]

Gradientti-kaavaa 10.2.1 käyttämällä nähdään, että

\[\nabla (h_vh_wF_1)\cdot \mathbf{e}_u = \frac{1}{h_u}\frac{\partial}{\partial u}(h_vh_wF_1),\]

jonka avulla lopputulokseksi saadaan vaadittu kaava

\[\nabla\cdot (F_1\mathbf{e}_u)=\frac{1}{h_uh_vh_w} \frac{\partial}{\partial u}(h_vh_wF_1).\]

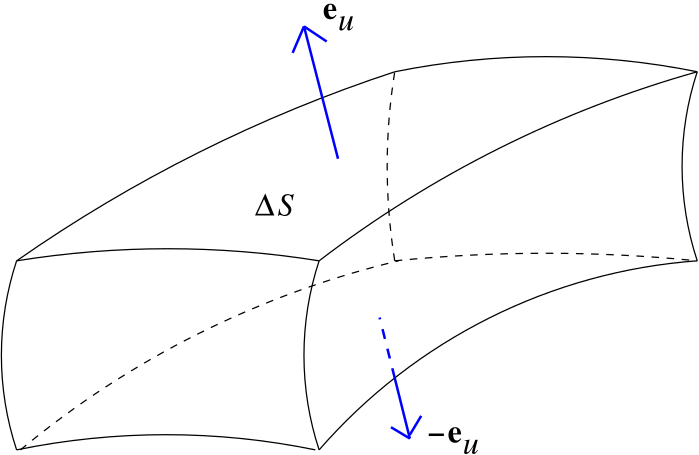
Vaihtoehtoinen perustelu: Esitetään divergenssikaavalle myös vaihtoehtoinen geometrinen perustelu, jossa käytetään Gaussin lausetta pieneen koordinaattipintojen rajaamaan ”suorakulmaiseen laatikkoon”\(L\). Tarkastellaan vain muotoa \(F_1\mathbf{e}_u\) olevaa vektorikenttää, sillä muut komponentit voidaan käsitellä samalla periaatteella.
../_images/divtod.svg

Laatikkoa vastaavan suorakulmaisen särmiön sivujen pituudet parametriavaruudessa ovat \(\Delta u\), \(\Delta v\) ja \(\Delta w\), joten laatikon tilavuus on \(\Delta V \approx h_uh_vh_w\Delta u \Delta v \Delta w\), ja yksikkövektoreita \(\pm \mathbf{e}_u\) vastaan kohtisuorien ”tahkojen”pinta-alat ovat \(\Delta S= \Delta S_{u} \approx h_vh_w \Delta v \Delta w\). Gaussin lauseen

\[\iiint_L \nabla\cdot (F_1\mathbf{e}_u)\, dV = \iint_{\partial L}F_1\mathbf{e}_u\cdot \mathbf{n}\, dS\]

vasemman puolen approksimaatio on

\[\iiint_L \nabla\cdot (F_1\mathbf{e}_u)\, dV \approx (\nabla\cdot (F_1\mathbf{e}_u))\Delta V,\]

kun divergenssin arvo lasketaan esimerkiksi laatikon keskipisteessä. Oikean puoleen vuointegraaliin jäävät approksimaatiossa vain \(\mathbf{e}_u\)-vektoria vastaavat kaksi osaa, koska muilla osilla \(\mathbf{n}=\pm\mathbf{e}_v\) tai \(\mathbf{n}=\pm \mathbf{e}_w\), jolloin \(F_1\mathbf{e}_u\cdot \mathbf{n}\approx 0\); huomaa, että yksikkövektorit lasketaan eri pisteissä, joten ne eivät ole enää täsmälleen kohtisuorassa toisiaan vastaan. Näillä kahdella ”tahkolla”on \(F_1\mathbf{e}_u\cdot \mathbf{n}=\pm F_1\mathbf{e}_u\cdot \mathbf{e}_u=\pm F_1\), joten vuointegraalin approksimaatio on

\[\begin{split}\begin{array}{rcl} \iint_{\partial L}F_1\mathbf{e}_u\cdot \mathbf{n}\, dS &\approx& (F_1\Delta S)\big|_{''\text{ylätahkolla }u+\Delta u''}- (F_1\Delta S)\big|_{''\text{alatahkolla }u''}\nonumber\\ &\approx& \frac{\partial}{\partial u}(h_vh_w F_1\Delta v\Delta w)\Delta u = \frac{\partial}{\partial u}(h_vh_w F_1)\Delta u\Delta v\Delta w;\nonumber \end{array}\end{split}\]

ensimmäisellä rivillä sijoitukset lasketaan esimerkiksi ylä- ja alatahkojen keskipisteissä. Sijoittamalla nämä approksimaatiot Gaussin lauseeseen saadaan

\[(\nabla\cdot (F_1\mathbf{e}_u)) h_uh_vh_w\Delta u \Delta v \Delta w \approx \frac{\partial}{\partial u}(h_vh_w F_1)\Delta u\Delta v\Delta w,\]

josta kaavan ensimmäinen \(F_1\)-osa seuraa supistamalla pois \(\Delta u\Delta v\Delta w\) ja muistamalla, että rajalla \(\Delta u\Delta v\Delta w\to 0\) kaikista approksimaatioista tulee yhtäsuuruuksia.

Esimerkki 10.3.2

Osoita, että radiaalinen vektorikenttä (1) on lähteetön.

Piilota/näytä ratkaisu

Tässä \(u=r\), \(v=\varphi\) ja \(w=\theta\). Lisäksi \(\tilde{F}_1(r,\varphi,\theta)=1/r^2\) ja muut koordinaattifunktiot ovat nollia. Kaavojen (1) perusteella

\[h_{\varphi}h_{\theta}\tilde{F}_1 = r\cdot r \sin\varphi\cdot \frac{1}{r^2} = \sin\varphi.\]

Tämän lausekkeen osoittaisderivaatta muuttujan \(r\) suhteen on nolla, joten väite seuraa lauseesta lauseesta 10.3.1.

Esimerkki 10.3.3

Johda Laplace-operaattorin pallokoordinaattiesitys (Koko kvanttimekaniikka perustuu tähän kaavaan: Kun vetyatomin aaltofunktion \(\Psi =\Psi (\mathbf{r},t)\) Schrödingerin yhtälö

\[i\hbar \frac{\partial \Psi}{\partial t} = -\frac{\hbar^2}{2m}\Delta \Psi+ V(\mathbf{r},t)\Psi\]

kirjoitetaan pallokoordinaattien avulla ja ratkaistaan muuttujien erottelua käyttämällä, niin osoittautuu, että systeemin energiatasot riippuvat muotoa \(l(l+1)\) olevasta lausekkeesta, jossa \(l=1,2,3,\dots\); ts. energiatasot ovat kvantittuneet. Katso esim. Vetyatomi (suunnilleen sivun puolivälissä). Vetyatomia yksinkertaisempi kvanttimekaaninen malli on hiukkanen potentiaalikuopassa, mutta en ole varma, esiintyykö sellaisia luonnossa.) (spherical Laplacian)

\[\Delta f =\nabla\cdot (\nabla f) =\frac{1}{r^2}\frac{\partial}{\partial r}\left( r^2\frac{\partial f}{\partial r} \right) +\frac{1}{r^2\sin\varphi}\frac{\partial}{\partial \varphi} \left( \sin \varphi \frac{\partial f}{\partial\varphi}\right) + \frac{1}{r^2\sin^2\varphi}\frac{\partial^2 f}{\partial\theta^2}\]

käyttämällä edellä johdettuja kaavoja gradientille ja divergenssille. Huomaa, että tarvittavat venytyssuhteet on laskettu jo aikaisemmin.

Piilota/näytä ratkaisu

Harjoitustehtävä.

Lopuksi johdetaan vielä yleinen pyörteisyyden kaava.

Lause 10.3.4

Vektorikentälle (1) on voimassa

\[\begin{split}\nabla \times \mathbf{F} = \frac{1}{h_uh_vh_w} \left| \begin{matrix} h_u\mathbf{e}_u & h_v\mathbf{e}_v &h_w\mathbf{e}_w \\ \frac{\partial}{\partial u} & \frac{\partial}{\partial v}&\frac{\partial}{\partial w} \\ h_u\tilde{F_1} & h_v\tilde{F_2} & h_w\tilde{F_3}\\ \end{matrix} \right| =\frac{1}{h_uh_vh_w} \left| \begin{matrix} h_u\mathbf{e}_u & h_v\mathbf{e}_v &h_w\mathbf{e}_w \\ \frac{\partial}{\partial u} & \frac{\partial}{\partial v}&\frac{\partial}{\partial w} \\ h_uF_1 & h_vF_2 & h_wF_3\\ \end{matrix} \right|.\end{split}\]
Piilota/näytä todistus

Tarkastellaan aluksi lauseketta \(\nabla \times (F_1\mathbf{e}_u)\), jossa edellisen kohdan tapaan \(\mathbf{e}_u=h_u\nabla u\). Nabla-kaavojen avulla saadaan

\[\nabla \times (F_1\mathbf{e}_u)=\nabla \times (h_uF_1\nabla u) =\nabla(h_uF_1)\times \nabla u + h_uF_1\underbrace{\nabla\times \nabla u}_{=\overline{0}} = \nabla(h_uF_1)\times \frac{1}{h_u}\mathbf{e}_u.\]

Gradientti-kaavan mukaan

\[\begin{split}\begin{array}{rcl} \nabla(h_uF_1)\times\mathbf{e}_u &=& \left(\frac{1}{h_u}\frac{\partial}{\partial u}(h_uF_1)\mathbf{e}_u + \frac{1}{h_v}\frac{\partial}{\partial v}(h_uF_1)\mathbf{e}_v +\frac{1}{h_w}\frac{\partial}{\partial w}(h_uF_1)\mathbf{e}_w\right) \times \mathbf{e}_u \nonumber\\ &=& - \frac{1}{h_v}\frac{\partial}{\partial v}(h_uF_1)\mathbf{e}_w +\frac{1}{h_w}\frac{\partial}{\partial w}(h_uF_1)\mathbf{e}_v.\nonumber \end{array}\end{split}\]

Tuloksena saatu vektorien erotus on täsmälleen sama kuin väitteessä esiintyvän determinantin \(F_1\)-termeissä, kun \(h\)-kertoimet otetaan huomioon. Samalla tavalla käsitellään vektorikentän \(F_2\)- ja \(F_3\)-termit.

Esimerkki 10.3.5

Laske pallokoordinaatiston yksikkövektoreiden lähteisyydet ja pyörteisyydet.

Piilota/näytä ratkaisu

Luennolla/harjoitukset.

Vihje: Yksikkövektorit ovat kaikkein yksinkertaisimpia vektorikenttiä, joissa yksi koordinaattifunktio on vakio 1 ja kaksi muuta pelkkää nollaa.

Esimerkki 10.3.6

Perustele esimerkissä 7.2.7 mainitut radiaaliset nabla-kaavat.

Piilota/näytä ratkaisu

Luennolla/harjoitukset.

Esimerkki 10.3.2 on radiaalisen divergenssikaavan erikoistapaus.

Palautusta lähetetään...