\[\newcommand{\N}{\mathbb N}
\newcommand{\Z}{\mathbb Z}
\newcommand{\Q}{\mathbb Q}
\newcommand{\R}{\mathbb R}
\newcommand{\C}{\mathbb C}
\newcommand{\ba}{\mathbf{a}}
\newcommand{\bb}{\mathbf{b}}
\newcommand{\bc}{\mathbf{c}}
\newcommand{\bd}{\mathbf{d}}
\newcommand{\be}{\mathbf{e}}
\newcommand{\bff}{\mathbf{f}}
\newcommand{\bh}{\mathbf{h}}
\newcommand{\bi}{\mathbf{i}}
\newcommand{\bj}{\mathbf{j}}
\newcommand{\bk}{\mathbf{k}}
\newcommand{\bN}{\mathbf{N}}
\newcommand{\bn}{\mathbf{n}}
\newcommand{\bo}{\mathbf{0}}
\newcommand{\bp}{\mathbf{p}}
\newcommand{\bq}{\mathbf{q}}
\newcommand{\br}{\mathbf{r}}
\newcommand{\bs}{\mathbf{s}}
\newcommand{\bT}{\mathbf{T}}
\newcommand{\bu}{\mathbf{u}}
\newcommand{\bv}{\mathbf{v}}
\newcommand{\bw}{\mathbf{w}}
\newcommand{\bx}{\mathbf{x}}
\newcommand{\by}{\mathbf{y}}
\newcommand{\bz}{\mathbf{z}}
\newcommand{\bzero}{\mathbf{0}}
\newcommand{\nv}{\mathbf{0}}
\newcommand{\cA}{\mathcal{A}}
\newcommand{\cB}{\mathcal{B}}
\newcommand{\cC}{\mathcal{C}}
\newcommand{\cD}{\mathcal{D}}
\newcommand{\cE}{\mathcal{E}}
\newcommand{\cF}{\mathcal{F}}
\newcommand{\cG}{\mathcal{G}}
\newcommand{\cH}{\mathcal{H}}
\newcommand{\cI}{\mathcal{I}}
\newcommand{\cJ}{\mathcal{J}}
\newcommand{\cK}{\mathcal{K}}
\newcommand{\cL}{\mathcal{L}}
\newcommand{\cM}{\mathcal{M}}
\newcommand{\cN}{\mathcal{N}}
\newcommand{\cO}{\mathcal{O}}
\newcommand{\cP}{\mathcal{P}}
\newcommand{\cQ}{\mathcal{Q}}
\newcommand{\cR}{\mathcal{R}}
\newcommand{\cS}{\mathcal{S}}
\newcommand{\cT}{\mathcal{T}}
\newcommand{\cU}{\mathcal{U}}
\newcommand{\cV}{\mathcal{V}}
\newcommand{\cW}{\mathcal{W}}
\newcommand{\cX}{\mathcal{X}}
\newcommand{\cY}{\mathcal{Y}}
\newcommand{\cZ}{\mathcal{Z}}
\newcommand{\rA}{\mathrm{A}}
\newcommand{\rB}{\mathrm{B}}
\newcommand{\rC}{\mathrm{C}}
\newcommand{\rD}{\mathrm{D}}
\newcommand{\rE}{\mathrm{E}}
\newcommand{\rF}{\mathrm{F}}
\newcommand{\rG}{\mathrm{G}}
\newcommand{\rH}{\mathrm{H}}
\newcommand{\rI}{\mathrm{I}}
\newcommand{\rJ}{\mathrm{J}}
\newcommand{\rK}{\mathrm{K}}
\newcommand{\rL}{\mathrm{L}}
\newcommand{\rM}{\mathrm{M}}
\newcommand{\rN}{\mathrm{N}}
\newcommand{\rO}{\mathrm{O}}
\newcommand{\rP}{\mathrm{P}}
\newcommand{\rQ}{\mathrm{Q}}
\newcommand{\rR}{\mathrm{R}}
\newcommand{\rS}{\mathrm{S}}
\newcommand{\rT}{\mathrm{T}}
\newcommand{\rU}{\mathrm{U}}
\newcommand{\rV}{\mathrm{V}}
\newcommand{\rW}{\mathrm{W}}
\newcommand{\rX}{\mathrm{X}}
\newcommand{\rY}{\mathrm{Y}}
\newcommand{\rZ}{\mathrm{Z}}
\newcommand{\pv}{\overline}
\newcommand{\iu}{\mathrm{i}}
\newcommand{\ju}{\mathrm{j}}
\newcommand{\im}{\mathrm{i}}
\newcommand{\e}{\mathrm{e}}
\newcommand{\real}{\operatorname{Re}}
\newcommand{\imag}{\operatorname{Im}}
\newcommand{\Arg}{\operatorname{Arg}}
\newcommand{\Ln}{\operatorname{Ln}}
\DeclareMathOperator*{\res}{res}
\newcommand{\re}{\operatorname{Re}}
\newcommand{\im}{\operatorname{Im}}
\newcommand{\arsinh}{\operatorname{ar\,sinh}}
\newcommand{\arcosh}{\operatorname{ar\,cosh}}
\newcommand{\artanh}{\operatorname{ar\,tanh}}
\newcommand{\sgn}{\operatorname{sgn}}
\newcommand{\diag}{\operatorname{diag}}
\newcommand{\proj}{\operatorname{proj}}
\newcommand{\rref}{\operatorname{rref}}
\newcommand{\rank}{\operatorname{rank}}
\newcommand{\Span}{\operatorname{span}}
\newcommand{\vir}{\operatorname{span}}
\renewcommand{\dim}{\operatorname{dim}}
\newcommand{\alg}{\operatorname{alg}}
\newcommand{\geom}{\operatorname{geom}}
\newcommand{\id}{\operatorname{id}}
\newcommand{\norm}[1]{\lVert #1 \rVert}
\newcommand{\tp}[1]{#1^{\top}}
\renewcommand{\d}{\mathrm{d}}
\newcommand{\sij}[2]{\bigg/_{\mspace{-15mu}#1}^{\,#2}}
\newcommand{\abs}[1]{\lvert#1\rvert}
\newcommand{\pysty}[1]{\left[\begin{array}{@{}r@{}}#1\end{array}\right]}
\newcommand{\piste}{\cdot}
\newcommand{\qedhere}{}
\newcommand{\taumatrix}[1]{\left[\!\!#1\!\!\right]}
\newenvironment{augmatrix}[1]{\left[\begin{array}{#1}}{\end{array}\right]}
\newenvironment{vaugmatrix}[1]{\left|\begin{array}{#1}}{\end{array}\right|}
\newcommand{\trans}{\mathrm{T}}
\newcommand{\EUR}{\text{\unicode{0x20AC}}}
\newcommand{\SI}[3][]{#2\,\mathrm{#3}}
\newcommand{\si}[2][]{\mathrm{#2}}
\newcommand{\num}[2][]{#2}
\newcommand{\ang}[2][]{#2^{\circ}}
\newcommand{\meter}{m}
\newcommand{\metre}{\meter}
\newcommand{\kilo}{k}
\newcommand{\kilogram}{kg}
\newcommand{\gram}{g}
\newcommand{\squared}{^2}
\newcommand{\cubed}{^3}
\newcommand{\minute}{min}
\newcommand{\hour}{h}
\newcommand{\second}{s}
\newcommand{\degreeCelsius}{^{\circ}C}
\newcommand{\per}{/}
\newcommand{\centi}{c}
\newcommand{\milli}{m}
\newcommand{\deci}{d}
\newcommand{\percent}{\%}
\newcommand{\Var}{\operatorname{Var}}
\newcommand{\Cov}{\operatorname{Cov}}
\newcommand{\Corr}{\operatorname{Corr}}
\newcommand{\Tasd}{\operatorname{Tasd}}
\newcommand{\Ber}{\operatorname{Ber}}
\newcommand{\Bin}{\operatorname{Bin}}
\newcommand{\Geom}{\operatorname{Geom}}
\newcommand{\Poi}{\operatorname{Poi}}
\newcommand{\Hyperg}{\operatorname{Hyperg}}
\newcommand{\Tas}{\operatorname{Tas}}
\newcommand{\Exp}{\operatorname{Exp}}
\newcommand{\tdist}{\operatorname{t}}
\newcommand{\rd}{\mathrm{d}}
\newcommand{\oiint}{\unicode{x222F}}\]
Muuttujanvaihto avaruusintegraalissa
Avaruusintegraalin yleinen muuttujanvaihto (change of variables) liittyy kolmiulotteisiin
koordinaatistoihin, mutta ortogonaalisuutta ei voi aina vaatia.
Jos kappale \(K\subset\R^3\) voidaan esittää (reunaa lukuun ottamatta yksikäsitteisellä tavalla)
parametrien \((u,v,w)\in \Omega\) avulla ja
\(f\colon K\to {\bf R}\) on jatkuva, niin
\[\iiint_K f(x,y,z) \, dV = \iiint_{\Omega}f(x(u,v,w),y(u,v,w),z(u,v,w))
\left| \frac{\partial (x,y,z)}{\partial (u,v,w)}\right| \, du \, dv\, dw.\]
Tässä tilavuuden paikallinen suurennussuhde on Jacobin determinantin itseisarvo
(1)\[\begin{split} \left| \frac{\partial (x,y,z)}{\partial (u,v,w)}\right|
=\text{abs} \left| \begin{matrix} x_u & x_v & x_w \\
y_u & y_v & y_w \\
z_u & z_v & z_w\\
\end{matrix} \right|.\end{split}\]
Perustelu: Tarkoituksena on siis esittää intuitiivinen
perustelu (symbolisessa muodossa esitetylle) kaavalle
\[dV= \left| \frac{\partial (x,y,z)}{\partial (u,v,w)}\right|\, du\, dv\, dw.\]
Olkoon \(\mathbf{r}\colon \Omega\to K\) tutkittava muuttujanvaihto, ja
tarkastellaan parametrialueen pistettä \((u_0,v_0,w_0)\in \Omega\).
Vastaavan \(xyz\)-avaruuden pisteen \(\mathbf{r}(u_0,v_0,w_0)\) kautta kulkee
kolme käyrää, joilla on parametrisoinnit
\[\overline{\alpha} (t)= \mathbf{r}(t,v_0,w_0),\ \overline{\beta} (t)= \mathbf{r}(u_0,t,w_0)
\ \text{ ja }\ \overline{\gamma} (t)= \mathbf{r}(u_0,v_0,t),\]
Niiden tangenttivektorit
\[\begin{split}\begin{array}{rcl}
\overline{\alpha}\, ' (t) &=&\mathbf{r}_u=\frac{\partial \mathbf{r}}{\partial u}
=x_u\, \bi+y_u\, \bj +z_u\, \bk,\nonumber\\
\overline{\beta}\, ' (t)&=&\mathbf{r}_v=\frac{\partial \mathbf{r}}{\partial v}
=x_v\, \bi+y_v\, \bj +z_v\, \bk \ \text{ ja } \nonumber\\
\overline{\gamma}\, ' (t)&=&\mathbf{r}_w=\frac{\partial \mathbf{r}}{\partial w}
=x_w\, \bi+y_w\, \bj +z_w\, \bk\nonumber
\end{array}\end{split}\]
ovat koordinaattiviivojen tangentteja.
Tutkitaan tarkemmin pienen parametrisärmiön (coordinate box)
\[u_0\le u\le u_0+\Delta u,\ v_0\le v\le v_0+\Delta v,\ w_0\le w\le w_0+\Delta w\]
kuvautumista ja sen tilavuuden \(\Delta u\, \Delta v\, \Delta w\) muutosta.
Särmiön kuvajoukkoa voidaan approksimoida suuntaissärmiöllä (parallelepiped) (joka ei siis välttämättä
ole suorakulmainen), jonka virittävät
kolme tangenttivektoria
\[\begin{split}\begin{array}{rcl}
\mathbf{a} &=& \overline{\alpha}\, ' (u_0)\Delta u=\mathbf{r}_u \Delta u,\nonumber\\
\mathbf{b}&=& \overline{\beta}\, ' (v_0)\Delta v=\mathbf{r}_v \Delta v,\nonumber\\
\mathbf{c}&=& \overline{\gamma}\, ' (w_0)\Delta v=\mathbf{r}_w \Delta w.\nonumber
\end{array}\end{split}\]
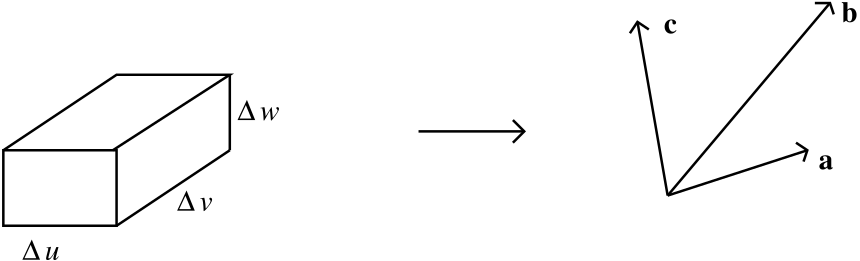
Suuntaissärmion tilavuus saadaan skalaarikolmitulon avulla muodossa
\[\begin{split}\Delta V = |\mathbf{a}\cdot(\mathbf{b} \times \mathbf{c})|
=
\text{abs} \left| \begin{matrix} x_u\Delta u & y_u \Delta u & z_u \Delta u\\
x_v \Delta v& y_v \Delta v& z_v \Delta v \\
x_w \Delta w& y_w\Delta w & z_w\Delta w\\
\end{matrix} \right|
=
\text{abs} \left| \begin{matrix} x_u & x_v & x_w \\
y_u & y_v & y_w \\
z_u & z_v & z_w\\
\end{matrix} \right| \Delta u\,\Delta v\, \Delta w\end{split}\]
determinantin ominaisuuksien nojalla. Väite seuraa tästä.
Tärkeimmät Jacobin determinantit (Jacobian determinant) eli tilavuuden suurennussuhteet on käsitelty jo ortogonaalisten
koordinaatistojen yhteydessä, mutta voidaan myös laskea erikseen kaavaa (1) käyttämällä:
Pallokoordinaatisto :math:`r ge 0,0le varphi le pi,0le theta <2pi `:
\(x=r \sin \varphi \cos \theta,\ y=r \sin \varphi \sin \theta, \ z=r \cos \varphi\);
\[\begin{split} \frac{\partial (x,y,z)}{\partial (r ,\varphi ,\theta )}=
\left| \begin{matrix} \sin \varphi \cos \theta & r \cos \varphi \cos \theta & -r\sin \varphi\sin\theta \\
\sin \varphi \sin \theta & r \cos \varphi \sin \theta & r \sin \varphi\cos \theta \\
\cos \varphi & -r \sin \varphi & 0\\
\end{matrix} \right| =
r^2\sin \varphi.\end{split}\]
Sylinterikoordinaatisto \(r_{\perp}\ge 0,\ 0\le \theta <2\pi,\ z\in {\bf R}\):
\(x=r_{\perp}\cos \theta,\ y= r_{\perp}\sin \theta, \ z=z\);
\[\begin{split}\frac{\partial (x,y,z)}{\partial (r_{\perp},\theta,z )}=
\left| \begin{matrix} \cos\theta & -r_{\perp}\sin \theta & 0 \\
\sin\theta & r_{\perp}\cos \theta & 0 \\
0 & 0 & 1\\
\end{matrix} \right|=
r_{\perp}.\end{split}\]
Esimerkki 6.4.1
Laske \(R\)-säteisen umpinaisen pallon hitausmomentti sen keskipisteen kautta
kulkevan akselin suhteen, kun pallon tiheys on vakio.
Piilota/näytä ratkaisu
Symmetrian perusteella pallon \(B\) keskipiste voidaan asettaa origoon
ja laskea hitausmomentti \(z\)-akselin suhteen. Pallokoordinaatistossa on
\[x^2+y^2 = r^2(\sin^2\varphi\cos^2\theta + \sin^2\varphi\sin^2\theta) =r^2\sin^2\varphi(\cos^2\theta + \sin^2\theta) =r^2\sin^2\varphi,\]
joten
\[\begin{split}\begin{array}{rcl}
J_z &=& \rho \iiint_B (x^2+y^2) \, dV
= \rho \int_0^{2\pi}\int_0^{\pi}\int_0^R r^2\sin^2\varphi\cdot r^2\sin\varphi\, dr\, d\varphi\, d\theta\nonumber\\
&= & 2\pi \rho \int_0^{\pi}\sin^3\varphi\, d\varphi \int_0^R r^4\, dr
= 2\pi\rho \cdot \frac{4}{3}\cdot \frac{1}{5}R^5\nonumber\\
&=& \frac{8\pi\rho R^5}{15}.\nonumber
\end{array}\end{split}\]
Pallon massa on
\[m=\rho V =\frac{4\pi\rho R^3}{3},\]
joten \(\rho = 3m/4\pi R^3\). Sijoittamalla tämä edelliseen tulokseen saadaan hitausmomentiksi
\[J_z= \frac{2}{5}mR^2.\]
pallon massan avulla lausuttuna (Tuloksen voi tarkistaa esimerkiksi sivulta
List of moments of inertia,
jossa on lueteltu muitakin hitausmomentteja.).
Esimerkki 6.4.2
Kuinka paksu puolipallon kuori pysyy stabiilissa tasapainossa,
kun se tuetaan sisäpinnan keskipisteestä?